Inverzní kinematická úloha pro robota BOSH-SCARA
1.část semestrální práce k předmětu 35ROB
ČVUT FEL, 2001
David Šilhan - [email protected]
Poslední aktualizace: 20.11.2001
1. Úvod
Vyřešení inverzní kinematické úlohy pro robota BOSH spočívá v nalezení
transformace prostorových souřadnic do natočení úhlů a nastavení polohy svislého
ramene a dále předpokládá programovou kontrolu skutečnosti že se zadané
požadované souřadnice nacházaj ív akční oblasti robota.
2. Popis zařízení
Průmyslový robot BOSH SR 450
Jedná se o koncepci robota SCARA (Selective Compliance Assembly Robot Arm).
SCARA byla navržena Japoncem Hiroshi Makino, který definoval mechanické uspořádání
robota vhodného pro sestavovací linky. Staví na potřebě přesného pohybu ve vertikálním
směru a kde horizontální směr není na přesnost tolik náročný.
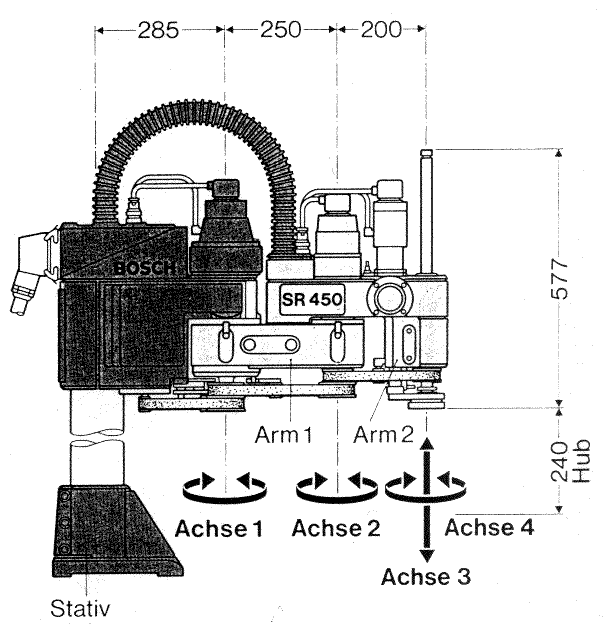
Bokorys s vyznačením základních
rozměrů a vyznačením funkčních částí
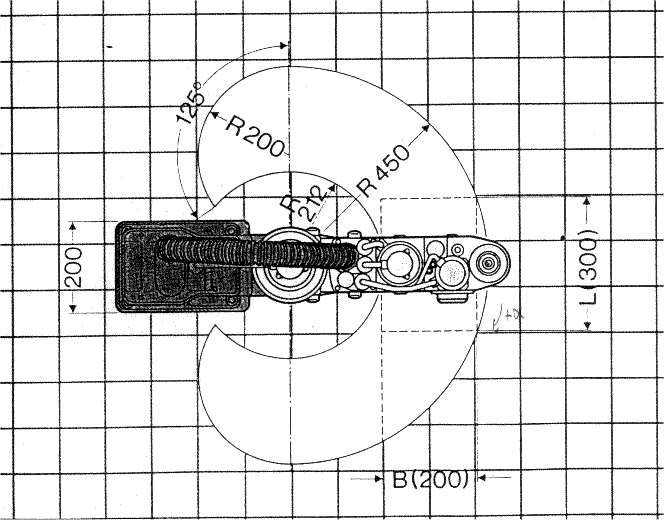
Půdorys s vyznačeným akčním prostorem
3. Použité rozhraní
Ke komunikaci s robotem bylo použito již existujícího modulu v napojení s PC kartou a
řídícím software MATLAB 5.2.
Jednotlivé skripty a funkce sestavené v prostředí MatLab jsou popsány v dokumentačním
manuálu který je přílohou tohoto dokumentu.
4. Programové řešení
4.1 Kontrola souřadnic
Ke kontrole souřadnic byl použit algoritmus pracující ve dvou fázích. Nejprve
zkontroluje příslušnost souřadnic nyní už ve 2-D do toroidu o vnitřním průměru
l0, což je délka vnitřního ramene a o vnějším průměru o velikosti l0+l1 (součet
délek obou ramen) což představuje polohu kdy jsou obě ramena natažena.
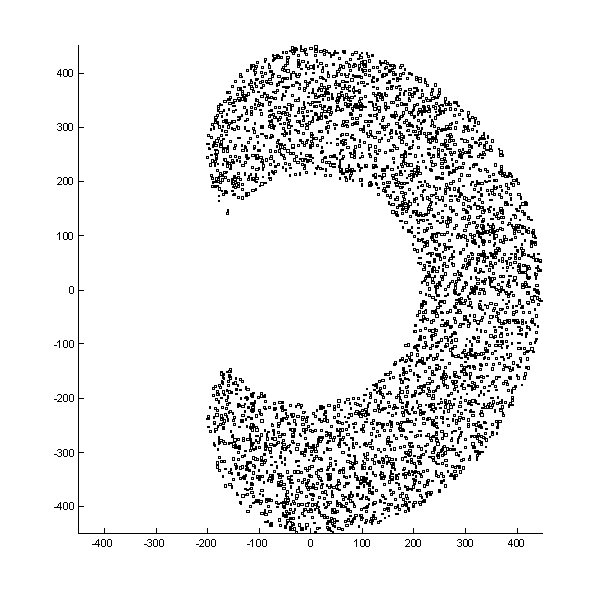
Výsledek generování akčního
prostoru pomocí průchodu kontrolním algoritmem
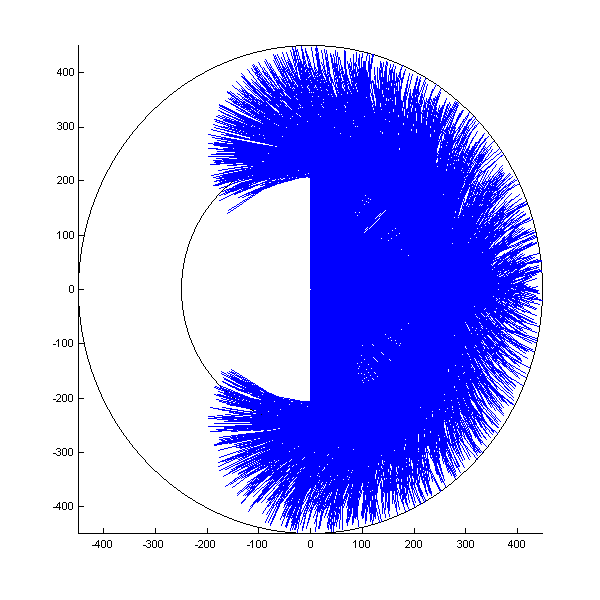
Tentýž výsledek zahrnující i polohu ramen:
Pozn.:
Při generování 10000 náhodných poloh ve čtvercové oblasti 450x450mm došlo k 7762
zásahům v oblasti toroidu (250,450) a z toho 3560 v toroidu, ale mimo akcni oblast
robota.
Tedy akční plocha robota tvoří pouhých přiblžně 54,1 % z uvažovaného toroidu což
může představovat potřebu zvýšené pozornosti při návrhu kompletační linky, kde
skutečná aktivní plocha je mnohem menší než by se mohlo zdát předpokládal z
uvedené dokumentace
Do akční oblasti robota došlo ke zbývajícím 4202 zásahům, kdy robot byl schopen i
za inverze nastavení úhlu Achse2 přestavit rameno do žádané polohy.
Úloha spočívala v náhodném generování souřadnic a tedy četnost přestavování,
která byla 50% je maximální hodnotou četnosti inverze kloubu Achse2.
Celý algoritmus inverze je založen na požadavku, kdy k inverzi úhlu dojde až ve
chvíli, kdy za současné "polarity" úhlu požadované hodnoty nelze
dosáhnout.
Je nutno poznamenat, že na skutečném robotu je povolený rozsah nastavení klubu Achse 1 omezen v rozmezí -85° - +85° oproti deklarovaným +/- 90°.
4.2 Výpočet úhlů natočení
Úhly se spočítají pro sořadnice uvnitř toroidu, kdy má uloha vždy řešení
neuvažujeme-li omezení nastavení úhlu. Pokud pokud nalezené řešení nesplňuje tato
omezení, zkusíme ještě spočítat druhé řešení..
Postup nalezení řešení IKU:
Výpis části programu v MATLABU (transf_ax.m):
%nejprve se počítá úhel kloubu Achse2
beta=pi-acos((l0^2+l1^2-l^2)/(2*l0*l1))+betacorrection;
%a zvolí se jedno z řešení podle aktuálního natočení
beta = beta*orientace;
%spočtou se souřadnice pro alfa=0
xp=l0+l1*cos(beta);
yp=l1*sin(beta);
%spočte se úhel spojnic počátku a koncového bodu pro alfa=0
psi=acos(xp/l);
if (yp<0) psi=2*pi-psi;end;
%a spočte se úhel spojnic počátku a koncového bodu pro požadovaný koncový bod
fi=acos(p2(:,1)/l);
if (p2(:,2)<0) fi=2*pi-fi;end;
%rozdíl je hledaný úhel alfa
alfa=fi-psi;
%spočtu souřadnice kloubu Achse1 pro zobrazeni
p1(:,1)=l0*cos(alfa);
p1(:,2)=l0*sin(alfa);
%pokud někoho zajímá úhel Achse1 či Achse2 ve stupních, nalezne ho zde
betas=360/(2*pi)*beta;
alfas=360/(2*pi)*alfa;
4.3 Výpočet polohy vertikálního
ramene
Jelikož je rameno rovnoběžné s osou z, získáme polohu ramene řešením lineární
rovnice zx = k . z
V našem případě se bylo možno omezit ve vyšších vrstvách na dvě pracovní hladiny PEN UP a PEN DOWN mezi nimiž se vertikální poloha ramena měnila.
4.4 Demostrační program pro simulaci chodu robota
sim_robot.m
sprintf('HURA do vypoctu\n')
%ROBOT
p0=[0,0]; % pocatek souradnic
p1=[0,0]; % poloha kloubu
p2=[2,5]; % cilovy bod
l0=250 % delka prvniho ramene
l1=200 % delka druheho ramene
alfacorrection=0; % korekce uhlu alfa pro nulovou polohu serva
betacorrection=0; % korekce uhlu beta pro nulovou polohu serva
amin=-pi/2; %minimum kloubu alfa
amax=pi/2; %maximum kloubu alfa
bmin=-125*pi/180; %minimum kloubu beta
bmax=125*pi/180; %maximum kloubu beta
cmin=0; %minimum vert.ramene
cmax=240; %maximum vert.ramene
orientace=1; %pocatecni natoceni ramene
maxop=450; % definuje rozmery grafu
radiuswrk=(l0+l1); %vypocet max. pracovni oblasti
% ======================================
init_drob; % vytvor graf
nti=0;ti=0;i=0;
cntmax=5000;
for cnt = -cntmax:cntmax; % multi-simulace
p2(:,1)=2*radiuswrk*(rand-0.5);
p2(:,2)=2*radiuswrk*(rand-0.5);
l=sqrt((p2(:,1)-p0(:,1))^2+(p2(:,2)-p0(:,2))^2);
if ((l>(l0+l1))|(l<abs(l0-l1))) %warning('Possition out of robot''s range.') %Chyba
else
ti=ti+1;
transf_ax;
%kontrla mezi uhlu
if (((bmin<beta)&(beta<bmax))&((amin<alfa)&(alfa<amax))) ;
drob;
else;
%warning('Possition out of range. Trying to reconfigure arms.')
%drob;
orientace=orientace*-1;
transf_ax;
if (((bmin<beta)&(beta<bmax))&((amin<alfa)&(alfa<amax))) ;
%warning('OK. It works.')
i=i+1;
drob;
else;
%warning('Unable get into inserted possition a unable reconfigure arms too.')
orientace=orientace*-1;
nti=nti+1;
end; %end if
end; %end if
end; %end if v toroidu
end
%pause;
end
drob.m
% vykreslen akt. polohy
figure(21);
line([p2(:,1),p1(:,1)],[p2(:,2),p1(:,2)]);
line([p1(:,1),p0(:,1)],[p1(:,2),p0(:,2)]);
figure(22);
rectangle('Position', [ p2(:,1)-2 p2(:,2)-2 4 4 ]);
init_drob.m
%figura pro kresleni polohy ramen
figure(21);
clf;
cla;
axmax=maxop;
axis([-axmax axmax -axmax axmax]);
corner=l0;
rectangle('Curvature',[1 1],'Position', [-corner -corner 2*corner 2*corner]);
corner=radiuswrk;
rectangle('Curvature',[1 1],'Position', [-corner -corner 2*corner 2*corner]);
% figura pro koncove body
figure(22);
clf;
cla;
axmax=maxop;
axis([-axmax axmax -axmax axmax]);
4.5 Exportovaná konverzní funkce
Pokoušel jsem se implementovat možnost MATLABU zvanou SCRIPT, který se narozdíl od MatLabovské FUNCTION chová s tím rozdílem že po ukončení bloku / resp. M-file nedojde ke ztrátě (ve funkci lokálních) proměnných. Toto jsem ve výpisu musel nahradit vložením volaného kódu přímo do těla hlavní funkce iku.m
Původní myšlenka rozdělení do tří souborů předpokládala samostatný program pro tělo funkce, skript pro výpočet jednoho z řešení a v poslední řadě skript v němž budou pohromadě všechny konstanty skýtající snadné nastavení parametrů řízeného robota na jednom místě.
Funkce iku očekává na vstupu vektor se třemi prvky určující polohu chapadla v prostoru a výstupem je informace o existenci řešení oorr (out of robot range) a hodnoty pro servomotory alfas,betas,verp.
Výpis programu:
function [alfas,betas,verp,oorr] = iku(p2)
%spocte reseni IKU
%sprintf('<!--')
oorr=0;
if (not(length(p2)==3)) sprintf('ERROR - Input vector is not 3-D.')
return;
alfas=0;
betas=0;
verp=0;
end;
robot_settings;
verp=zkonst*p2(:,3);
l=sqrt((p2(:,1)-p0(:,1))^2+(p2(:,2)-p0(:,2))^2);
if ((l>(l0+l1))|(l<abs(l0-l1))) sprintf('Possition out of robot''s range.') %Chyba
else
%nejprve se počítá úhel kloubu Achse2
beta=pi-acos((l0^2+l1^2-l^2)/(2*l0*l1))+betacorrection;
%a zvolí se jedno z řešení podle aktuálního natočení
beta = beta*orientace;
%spočtou se souřadnice pro alfa=0
xp=l0+l1*cos(beta);
yp=l1*sin(beta);
%spočte se úhel spojnic počátku a koncového bodu pro alfa=0
psi=acos(xp/l);
if (yp<0) psi=2*pi-psi;end;
%a spočte se úhel spojnic počátku a koncového bodu pro požadovaný koncový bod
fi=acos(p2(:,1)/l);
if (p2(:,2)<0) fi=2*pi-fi;end;
%rozdíl je hledaný úhel alfa
alfa=fi-psi;
%spočtu souřadnice kloubu Achse1 pro zobrazeni
p1(:,1)=l0*cos(alfa);
p1(:,2)=l0*sin(alfa);
%pokud někoho zajímá úhel Achse1 či Achse2 ve stupních, nalezne ho zde
betas=360/(2*pi)*beta;
alfas=360/(2*pi)*alfa;
%kontrola mezi uhlu
if (((bmin<=beta)&(beta<=bmax))&((amin<=alfa)&(alfa<=amax))) ;
oorr=1;
else;
sprintf('Possition out of range. Trying to reconfigure arms.')
orientace=orientace*-1;
%nejprve se počítá úhel kloubu Achse2
beta=pi-acos((l0^2+l1^2-l^2)/(2*l0*l1))+betacorrection;
%a zvolí se jedno z řešení podle aktuálního natočení
beta = beta*orientace;
%spočtou se souřadnice pro alfa=0
xp=l0+l1*cos(beta);
yp=l1*sin(beta);
%spočte se úhel spojnic počátku a koncového bodu pro alfa=0
psi=acos(xp/l);
if (yp<0) psi=2*pi-psi;end;
%a spočte se úhel spojnic počátku a koncového bodu pro požadovaný koncový bod
fi=acos(p2(:,1)/l);
if (p2(:,2)<0) fi=2*pi-fi;end;
%rozdíl je hledaný úhel alfa
alfa=fi-psi;
%spočtu souřadnice kloubu Achse1 pro zobrazeni
p1(:,1)=l0*cos(alfa);
p1(:,2)=l0*sin(alfa);
%pokud někoho zajímá úhel Achse1 či Achse2 ve stupních, nalezne ho zde
betas=360/(2*pi)*beta;
alfas=360/(2*pi)*alfa;
if (((bmin<=beta)&(beta<=bmax))&((amin<=alfa)&(alfa<=amax))) ;
oorr=1;
else;
sprintf('Unable get into inserted possition a unable reconfigure arms too.')
orientace=orientace*-1;
end; %end if
end; %end if
end; %end if v toroidu
if (oorr==1) sprintf('Solution found: alfa=%i, beta=%i, vetp=%i',alfas,betas,verp)
else;
sprintf('Unable to find solution.')
end;
%sprintf('-->')
4.5 Upravená koncepce pro další
rozšíření
Vzhledem k tomu, že program měl za úkol realizovat krom IKT také kreslící funkce a to od jednoduchých geometrických útvarů jako úsečka a kruhová výseč také kresbu fontu, bylo nutno přepracovat výše uvedené skripty do formy funkcí. Jednou z výhod MatLabu je jeho funkční důslednost, která se projevuje tak že, výstup funkce je definován jen jejími parametry a tělem funkce. Nemožnost použití globálnch proměnných vede k tomu, že je nutno všechny potřebné údaje předávat jako parametr funkce.
Popis parametrů jednotlivých funkcí lze nalézt v příloze.
PŘÍLOHA A
5. Popis navržených funkcí a jejich parametrů
IKU.M
function v = iku(p2,setorient)
p2 ... 3-D vektor požadované polohy
setorient ... {+1,-1} - preferovaná orientace
v(1)=alfas ... nalezený úhel ve stupních
v(2)=betas ... nalezený úhel ve stupních
v(3)=verp ... poloha vertikálního kloubu
v(4)=oorr; ... příznak out-of-robot-range (požadované řešení neexistuje ani v jedné
konfiguraci)
Funkce pro řešení inverzní kinematické úlohy
IKU_TEST.M
Funkce testuje exitenci na řešení existence IKT při zadané poloze a
orientaci ramen (výběr řešení).
Podobně jako IKU, jen vrací 1 pokud požadované řešení v dané konfiguraci
existuje
DROBOT.M
ao=drobot(robot,ao,vec);
ao ... vektor pro zápis do robota R/W
robot ... struktura definující robota
vec=iku([actpos],setorient) ... vektor vrácený funkcí IKU
Funkce.Zapíše vektor pro pozici do výstupního vektoru fronty určeného pro robota.
DROB.M
Skript. Zapíše v případě existence rešení aktuální polohu do grafu v MatLabu
RSEGMENT.M
function ao=rsegment(robot,ai,actpos,testpos,setorient);
ao,ai ... W/R matice s vektory pro robota
robot ... struktura definující robota
actpos,testpos ... 3-D vektory pro definici segmentu od/do
setorient ... preferovaná orientace, která se jinak zapisuje také do ao(1,1)
Pokud lze, provede přesun z bodu do bodu. Segment je základní geometrický útvar z něhož se skládají úsečky a křivky.
RLINE.M
function setorient=rline(robot,actpos,vec);
robot ... struktura definující robota
actpos ... 3-D vektory pro definici segmentu od/do
setorient ... preferovaná orientace, která se jinak zapisuje také do ao(1,1)
vec ... 1,2-xy-druhá souřadnice, 3-PU/PD po dojetí na konec
Funkce pro nakreslení úsečky z bodu do bodu.
RCIRCLE.M
function rcircle(robot,actpos,abrdp);
robot ... struktura definující robota
actpos ... střed části kružnice
abrdp(1) ... alfa - úhel od (0-2*pi)
abrdp(2) ... beta - úhel do (0-2*pi)
abrdp(3) ... radius - poloměr v mm
abrdp(4) ... dir - směr pro přechod úhlu od->do
abrdp(5) ... pen -poloha pisátka
Funkce pro nakreslení části kružnice.
FONT_B.M
function b(vec);
% x,y,uhel,velikost
x=vec(1);
y=vec(2);
fsize=vec(5);
xr=vec(6);
yr=vec(7);
alfa=vec(8);
Funkce vypíše písmeno B o zadané velikosti, pootoční a na zadanou pozici.
FONT_O.M
Funkce vypíše písmeno O o zadané velikosti, pootoční a na zadanou pozici.
FONT_S.M
Funkce vypíše písmeno S o zadané velikosti, pootoční a na zadanou pozici.
FONT_C.M
Funkce vypíše písmeno C o zadané velikosti, pootoční a na zadanou pozici.
FONT_H.M
Funkce vypíše písmeno H o zadané velikosti, pootoční a na zadanou pozici.
FONT_ROT.M
function vec2=font_rot(vec);
% x,y,uhel,velikost
%vec2=vec;
% z , do, pu/pd, okolo, okolik
%vec2(1)=vec(6)+((vec(1)-vec(6))*cos(vec(8)*pi/180));
%vec2(2)=vec(7)+((vec(2)-vec(7))*sin(vec(8)*pi/180));
%vec2(3)=vec(6)+((vec(3)-vec(6))*cos(vec(8)*pi/180));
%vec2(4)=vec(7)+((vec(4)-vec(7))*sin(vec(8)*pi/180));
Funkce pro pootočení bodu ve 2-D okolo zadaného počátku.
NAMOC.M
Skript pro namočení štětce v inkoustu. S modrým inkoustem totiž robot napíše jen cca 15cm čáru.
NAPIS.M
Funkce pro výpis textu. Volá jednotlivé funkce typu font_b pro výpis jednotlivých písmen.
INIT_DROB.M
Skript pro inicializaci robota.
ROBOT_SETTINGS.M
Skript v němž jsou soustředěna všechna nastavení a omezení robota.
Jeho editací lze ednoduše měnit pracovní parametry.
Využívá hlavně fce. IKU.
%ROBOT
up=-8000;
down=-10000;
p0=[0,0]; % pocatek souradnic
p1=[0,0]; % poloha kloubu
%p2=[2,5]; % cilovy bod1
l0=250; % delka prvniho ramene
l1=200; % delka druheho ramene
alfacorrection=0; % korekce uhlu alfa pro nulovou polohu serva
betacorrection=0; % korekce uhlu beta pro nulovou polohu serva
amin=pi*-85/180; %minimum kloubu alfa
amax=pi*85/180; %maximum kloubu alfa
bmin=-120*pi/180; %minimum kloubu beta
bmax=120*pi/180; %maximum kloubu beta
cmin=0; %minimum vert.ramene
cmax=240; %maximum vert.ramene
zkonst=1; %konstanta vertikalniho ramene ~ poc.kroku na 1mm delky
orientace=1; %pocatecni natoceni ramene
maxop=450; % definuje rozmery grafu
radiuswrk=(l0+l1); %vypocet max. pracovni oblasti
ROBOT_INIT.M
Skript. Inicializace robota.
FLUSH.M
Skript pro zapsání matice a do robota a vykonání požadované trajektorie. Používá se jen pro ladící účely.
BOSCHDEMO.M
Skript pro demonstraci funkcí použitý při odevzdání úlohy
T.M, TT.M, TTT.M, XICHT.M
Jedná se o další skripty pro demonstraci funkcí a možností robota (TTT.M ukazuje práci na hranicích akční plochy, XICHT.M nakreslí malý ksichtík)
6. Zdrojové soubory
Jsou uloženy v souboru bosch.zip
Originál dokumentu se nachází na adrese https://www.volny.cz/dajvos/FEL/ROB/bosh1.htm